Robotické platformy
Testování napříč různými typy podvozků (kolové, pásové, kráčející) zajišťuje, že naše navigační a percepční algoritmy jsou robustní a adaptabilní na jakékoliv off-road prostředí.
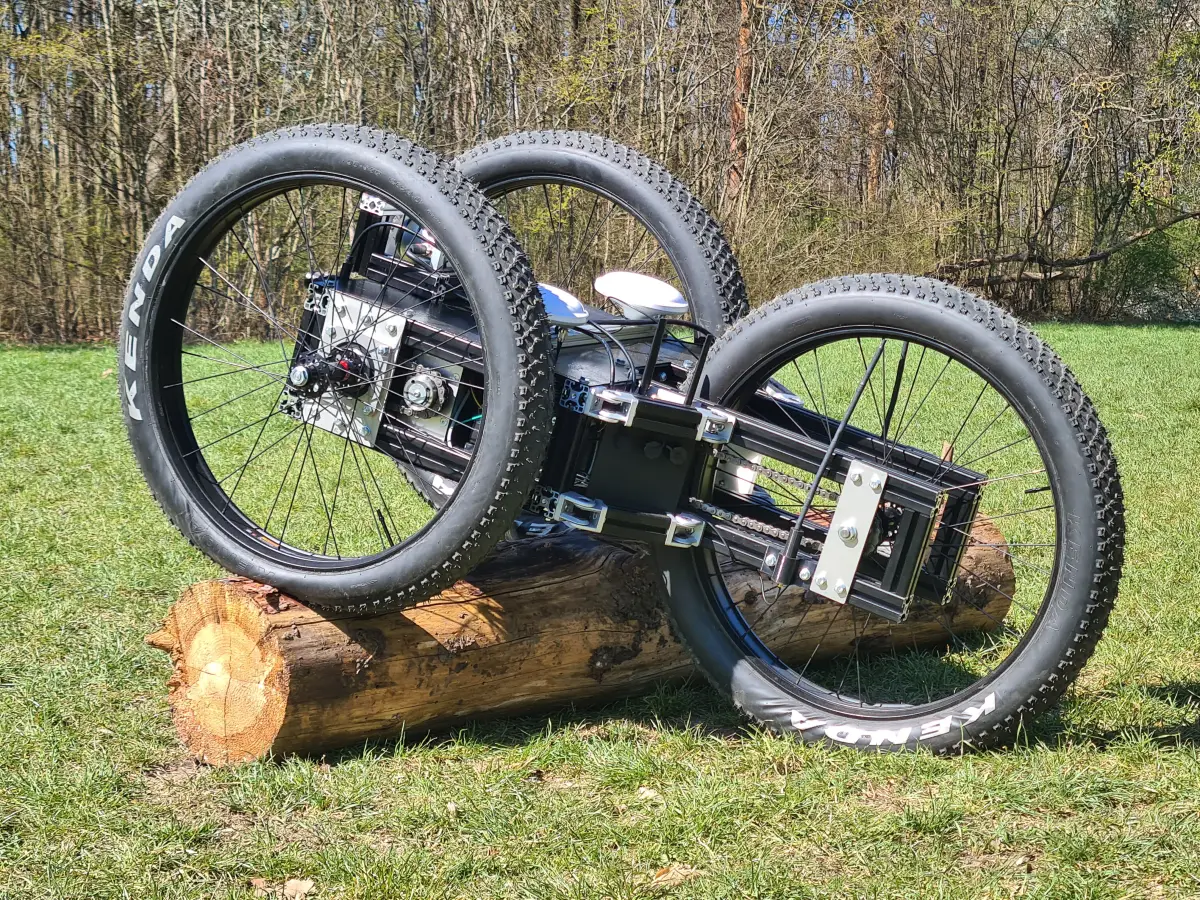
Helhest
- Konstrukce
- Tříkolová mobilní platforma ve tvaru T.
- Výkon
- Rychlost až 20 km/h, nosnost až 100 kg, překonává překážky do výšky 0.5 m.
- Senzory
- Vybavena vpředu umístěným obráceným senzorem Livox LiDAR pro optimální snímání terénu na krátkou vzdálenost.
- Role ve výzkumu
- Primární platforma pro tvorbu vlastních datasetů helhest a rough, využívaných spolu s RELLIS-3D pro odhad vlastností terénu.
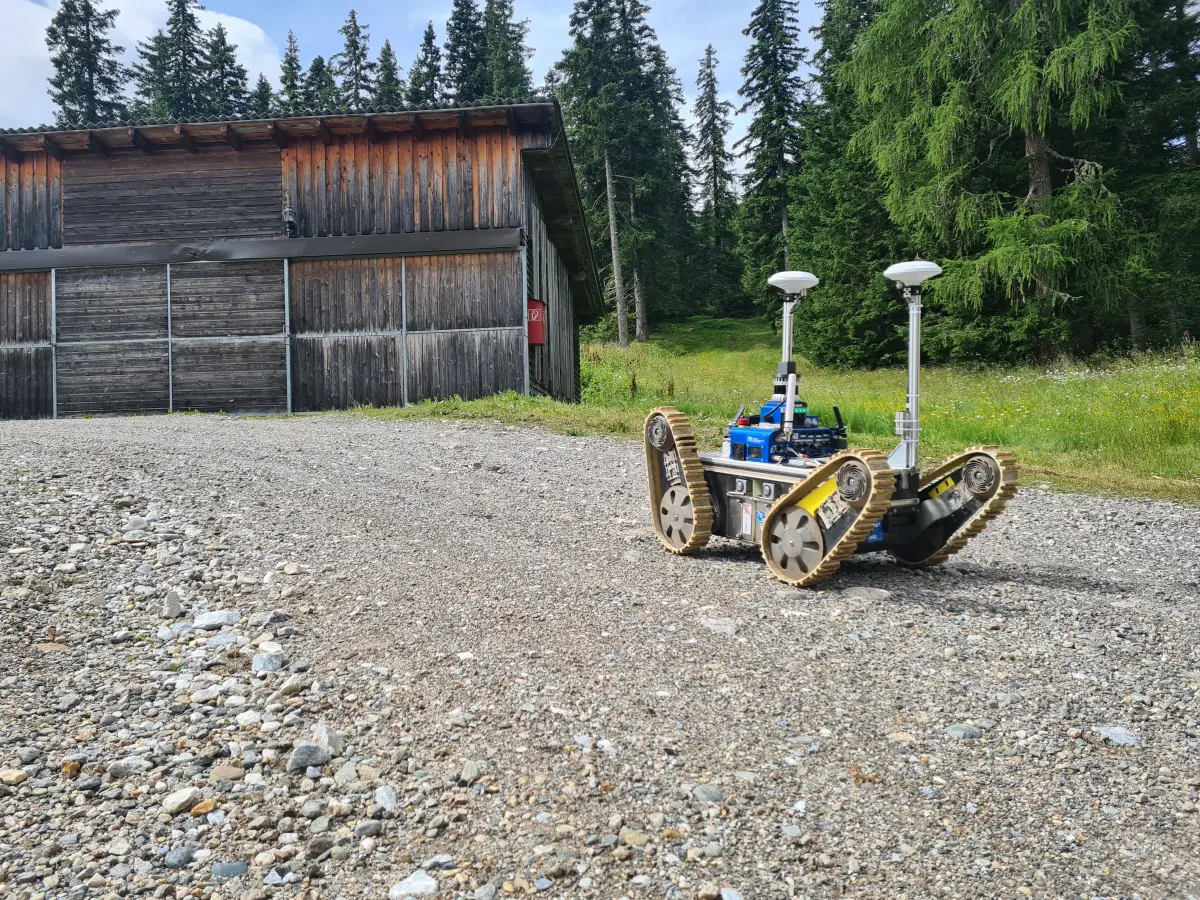
MARV (JettyVision)
- Konstrukce
- Odolné terénní vozidlo s kevlarovou kompozitní karoserií.
- Pohyb
- Disponuje kloubovými pásy pro špičkovou manévrovatelnost a otáčení na místě.
- Role ve výzkumu
- Slouží jako pásová baseline pro testování odhadu tření a řídicích algoritmů na měkkých a náročných venkovních površích.
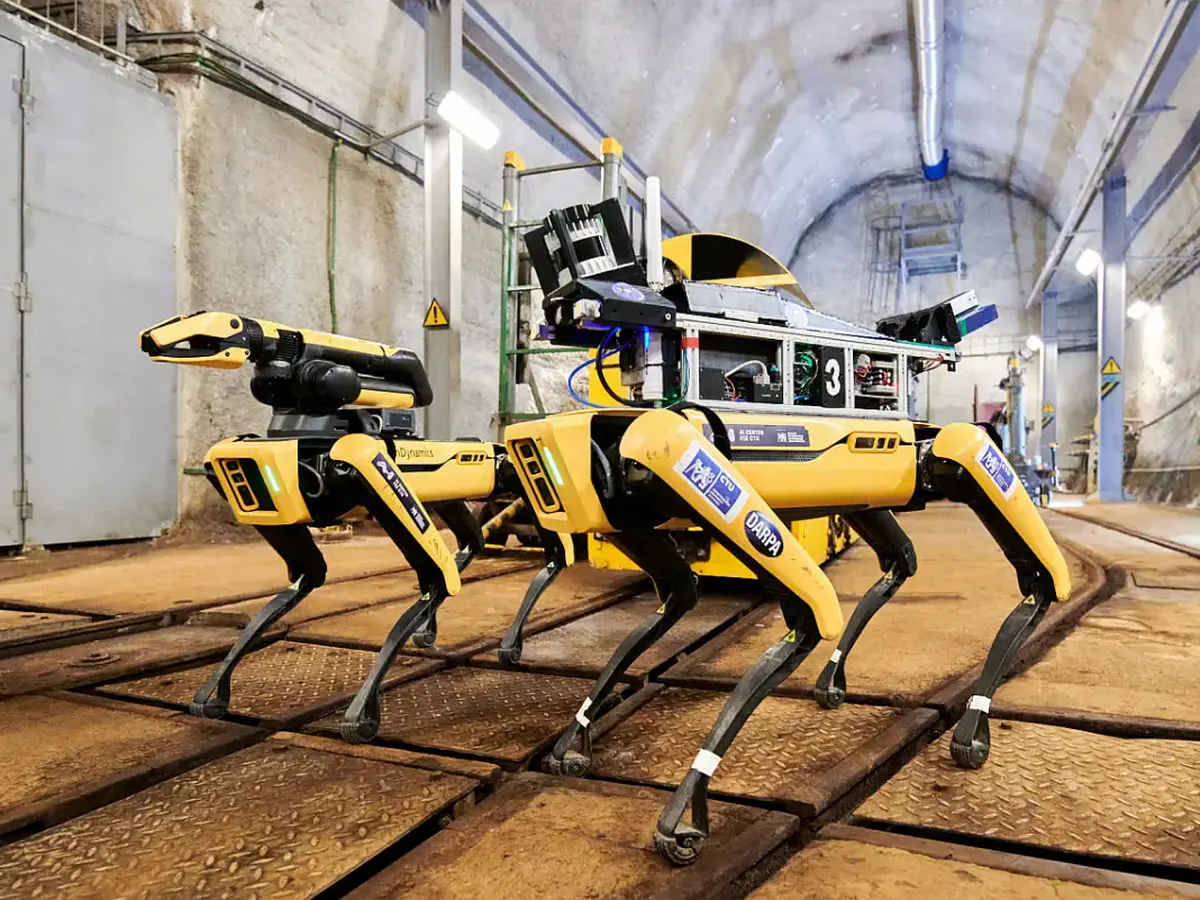
Spot (Boston Dynamics)
- Konstrukce
- Agilní čtyřnohý robot.
- Pohyb
- Vyniká v dynamickém vyvažování a navigaci v nestrukturovaných prostředích, včetně strmých svahů a schodů.
- Role ve výzkumu
- Ideální pro validaci generalizace naší percepční pipeline napříč odlišnými způsoby lokomoce.
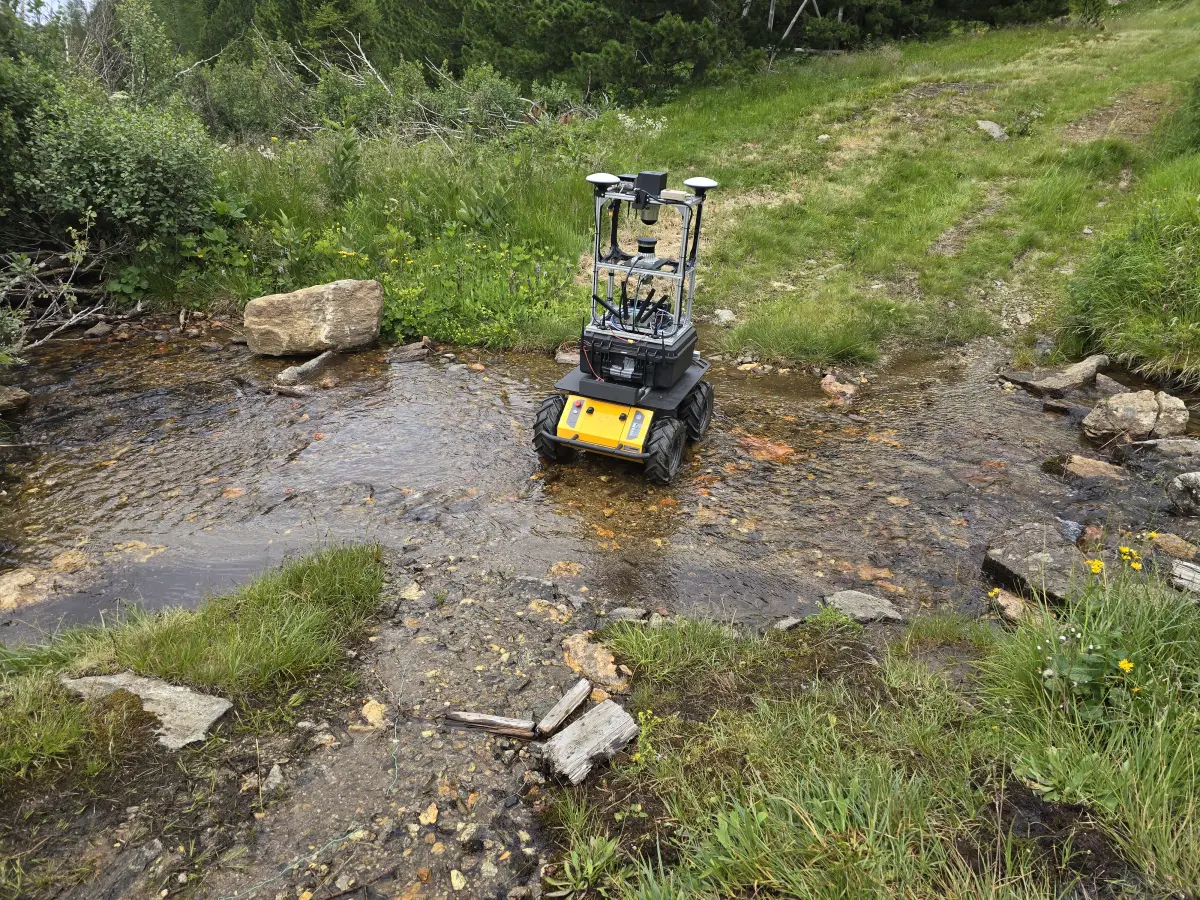
Husky (Clearpath Robotics)
- Konstrukce
- Robustní čtyřkolové bezposádkové pozemní vozidlo (UGV).
- Integrace
- Průmyslový standard známý svou spolehlivostí a rozsáhlým open-source ekosystémem.
- Role ve výzkumu
- Těžká kolová baseline pro srovnávací testování off-road plánování trasy a vyhýbání se překážkám.